ni.com is currently undergoing scheduled maintenance.
Some services may be unavailable at this time. Please contact us for help or try again later.
ImagingLab Robotics Library for DENSO 參考指南
概觀
內容
介紹
此參考指南將以範例為起點,介紹 ImagingLab Robotics Library for DENSO 的相關概念,協助使用者設計自己的 DENSO 機器人與機器視覺導向系統。並了解 ImagingLab Robotics Library for DENSO 的使用方法,還有單點運動、混合運動,與機器視覺導向的應用。DENSO 機器人可透過教學模式 (Teaching pendant) 進行操作,且大部分均取自於範例程式碼。並請注意,此參考指南為可設定的範例,而非實作應用;因此並未包含 ImagingLab Robotics Library 或 DENSO 機器人的所有概念。若要開發完整的機器人系統,請洽 NI 聯盟夥伴 (NI Partner) 進行諮詢。
設定自己的系統
Robslave
若要將機器人轉為可用 NI LabVIEW 軟體控制的從屬狀態 (Slave state),則應載入並啟動「robslave.pac」的 DENSO 程式;此程式已隨附於機器人控制器中的 DENSO b-CAP 軟體。透過 DENSO 軟體,即可將 robslave.pac 下載至控制器。在連接控制器之後,可使用 Denso-Robslave VI 啟動程式,並於退出 LabVIEW 應用時停止該程式。
進行乙太網路控制作業
LabVIEW 的所有機器人指令,均透過乙太網路傳送至機器人控制器中。機器人控制器僅接受單一 IP 位址,因此必須將之視為有效用戶端以新增至控制器。在教學模式 (Teaching pendant) 中,可點選 Settings» Communications Setting» Client。透過此功能表,即可變更 IP 位址,使其對應至已連接機器人的電腦或 Real-Time 裝置。亦可透過乙太網路讓機器人接收指令。可於教學模式中點選 Settings» Communications Setting» Ext Run,並選擇 Ethernet 做為執行程式的通訊埠。乙太網路埠亦必須透過 Settings» Communications Setting» Permit,使其具備 Read/Write 許可。
接線作業
若要透過 LabVIEW 控制 DENSO 機器人,則必須將教學模式轉為「Auto」,並開啟 Safety I/O 埠上的 Enable Auto 線路。此外,「DENSO 控制器上,min-I/O 的 Stop all Steps 輸入」或「Step-Stop 線路」,亦必須連接 24 V 電源供應。此 24 V 電源供應可外接;或可變更控制器的跳線 (Jumper),以於內部供應 24 V。請參閱 DENSO 使用者手冊以獲得更多資訊。
初始化
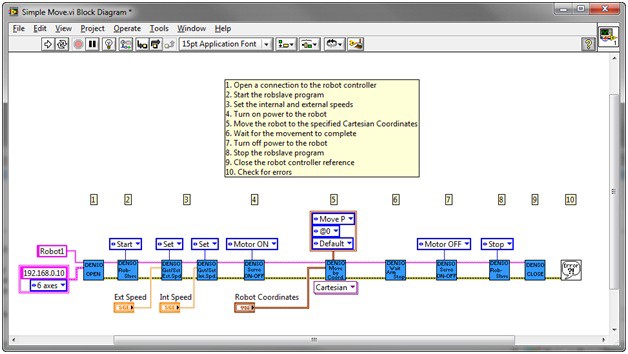
連接機器人控制器
在進行 DENSO 機器人應用的第一個程式設計步驟,即是機器人與其參數的初始化作業。使用 Denso-Open VI 即可連接機器人控制器,並指定控制器的 IP 位址與機器人的軸線數量。若要查明機器人控制器的 IP 位址,可於 DENSO 教學模式中點選 Settings» Communications Settings» Address。請注意,使用者必須將電腦或 Real-Time 系統的 IP 位址加入機器人控制器,使其成為上述機器人通訊設定功能表中的有效用戶端。Denso-Open VI 的軸線數量可選擇為 6、5、4,與 Undefined。若機器人具備的軸線數量均相同,則不需另外區分不同的模型。舉例來說,VP 系列 6 軸式機器人,亦可執行專為 VS 系列 6 軸式機器人所撰寫的程式,而不需更改任何 LabVIEW 程式碼。
設定速度
LabVIEW 可設定 2 組不同的機器人速度類型:內部速度與外部速度。在佈署完成之後,外部速度往往均用以控制運動之間的變數。舉例來說,機器人可能慢速移動以組裝零件,但隨即轉頭以高速拾取其他零件。從「機器人安裝零件之後」到「拾取下 1 組零件」中間,將呼叫外部速度 VI 並設定目前所需的速度。內部速度一般均用於測試。若必須以 25% 的速度完成測試作業,則可將內部速度設定為 25,則機器人運動的所有速度均將調整為原速度的 25%。或者亦可進入程式碼,將各個速度均設定為原始值的 25%。由於某些應用可能針對不同的運動,具備多項速度設定值,因此個別調整可能極為耗時費力。就安全考量來說,啟動 robslave.pac 之後再設定內部與外部速度,則可確保機器人以正確速度移動。
Power On/Off
在連接機器人控制器之後,必須呼叫 Denso – Servo – Set ON-OFF VI 才會開啟電源。在傳送運動指令,並將馬達狀態輸入更改為 Motor Off 之後,再呼叫此 VI 並將馬達狀態輸入設定為 Motor On,整個運動作業才算完成。
作業工具
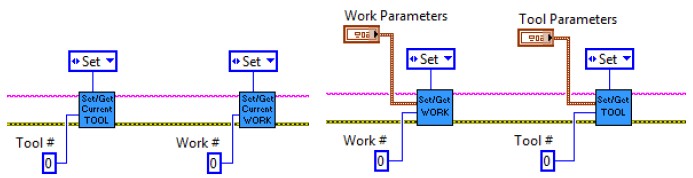
透過 DENSO 機器人,即可針對附掛於機器人末端的現有工具 (或稱 End-affecter) 進行設定。此功能不需完全改變已程式設計完畢的位置,即可變更 End-affecter。此功能亦可根據 End-affecter 所使用的參數自動偏移運動,以達到相同的目標位置。當使用 Cartesian 與 Trans 座標對機器人下達指令時,則座標系統 - 或稱作業範圍 (Work area) - 將可定義絕對位置 (Absolute position)。ImagingLab Robotics Library for DENSO 可讓使用者設定並編輯現有工具與作業範圍,亦可透過下圖所顯示 VI 新增工具與作業範圍。這些截圖則針對特定工具/作業,說明現有工具/作業與新數值的設定方式;但使用者亦可從「Set to Get」變更輸入值,並回傳現有數值與設定。
下一步
接著參閱其他技術文件,以了解應如何使用 ImaginaLab Robotics Library for DENSO 進行單點運動的程式設計。