Composants Dithering, Layout et de haute qualité : outils de réduction du bruit de fond
Aperçu
Les scientifiques et les ingénieurs effectuant des mesures analogiques utilisent souvent le terme « bruit de fond », qui est fréquemment mal compris et, par conséquent, mal traité. Pour réduire le bruit qui se produit lors de vos mesures, vous devez bien comprendre le bruit de fond, ses composantes et ce que vous pouvez faire pour le réduire dans votre système de mesure.
Contenu
- Présentation du bruit de fond
- Composantes du plancher de bruit
- Limitation du bruit de fond
- Réduction avancée du bruit de fond
Présentation du bruit de fond
Le bruit de fond d’un périphérique de mesure est le niveau de bruit mesuré avec ses entrées mises à la masse.
Il est généralement exprimé comme une fonction de densité de bruit avec des unités de 

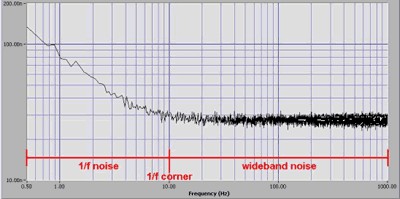
En général, vous pouvez dériver le bruit RMS d’un périphérique à partir de la fonction de densité de bruit, mais pas obtenir la forme d’un graphe à partir d’un seul nombre. La figure ci-dessous illustre la CURVE typique de densité de bruit d'un périphérique de mesure à basse fréquence. Cette courbe comprend les deux sections de la figure. La partie à forte pente située à gauche du point appelé coude 


Composantes du plancher de bruit
Le bruit à large bande apparaît généralement plat dans le domaine fréquentiel, ce qui signifie qu'une énergie égale se produit dans chaque Hz de bande passante. Ce type de bruit peut résulter de presque tous les composants du périphérique de mesure, qu’ils se trouvent dans le chemin du signal ou que vous les utilisiez comme référence. Ces composants comprennent les amplificateurs opérationnels, les résistances, les références de tension et les convertisseurs analogiques-numériques (C A/N). L'utilisation de techniques de post-traitement telles que le moyennage permet de minimiser les effets du bruit à large bande sur l'exactitude de vos mesures. Nous aborderons ces techniques plus avant dans cet article.
Le bruit 


Limitation du bruit de fond
NI a minimisé le bruit à large bande sur les périphériques d'acquisition de données en les concevant avec des amplificateurs de haute qualité avec un taux de réjection de mode commun (CMRR) élevé. Cela signifie que les périphériques rejettent une partie importante du bruit ressenti sur les deux bornes de l’amplificateur, rendant vos mesures moins sensibles au bruit de mode commun qui peut diminuer l’exactitude.
NI conçoit des périphériques d'acquisition de données multifonctions avec des plans de masse séparés qui se connectent à une seule référence à la masse. Les puces de convertisseur numérique-analogique et analogique-numérique sont généralement conçues avec des signaux analogiques d’un côté de la puce et des signaux numériques de l’autre. En plaçant les puces de sorte qu’elles chevauchent la barrière entre les plans de masse analogique et numérique, le bruit généré sur le côté numérique de la carte d’acquisition de données n’affecte pas le côté analogique de la puce ou les traces résidant autour du plan de masse analogique.
Les gradients thermiques dans le périphérique de mesure peuvent souvent induire du 

Réduction avancée du bruit de fond
Bien que certains types de bruit résultent d'imperfections dans les circuits intégrés ou de facteurs environnementaux tels que la température, la résolution de la carte peut également créer du bruit. Ceci est appelé « erreur de quantification ».
Le logiciel de drivers NI vous permet d'activer le dithering via le logiciel. Lorsque vous activez le logiciel, il ajoute environ 0,5 LSBeff de bruit blanc gaussien au signal en entrée. Ce bruit est ajouté au signal avant l’entrée au C A/N. Par conséquent, un signal qui pourrait se trouver quelque part dans la plus petite différence de tension que la carte peut détecter (appelée largeur de code et définie par la formule 
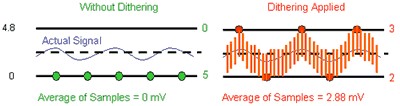
Figure 2 : Vous pouvez atténuer l’erreur de quantification sur les périphériques 12 bits en utilisant le dithering
Ces techniques réduisent non seulement le bruit causé par des composants du périphérique de mesure qui ne seraient pas idéals, mais elles aident également à réduire le bruit provenant d’autres composants du système de mesure. En outre, le bruit 