ni.com is currently undergoing scheduled maintenance.
Some services may be unavailable at this time. Please contact us for help or try again later.
Analoge Schaltungen: Ohmsches Gesetz und Grundbegriffe
Überblick
Besprechen wir die Grundlagen analoger Schaltungen. Wir befassen uns mit dem ohmschen Gesetz und den grundlegenden Konzepten, die für analoge Schaltungen relevant sind, sowie mit verschiedenen Berechnungen.
Inhalt
- Ohmsches Gesetz und grundlegende Konzepte von analogen Schaltungen
- Berechnung der Kapazität
- Berechnung der Induktivität
- Analoge Verstärkerschaltungen
- Analog-RC-Filter
Ohmsches Gesetz und grundlegende Konzepte von analogen Schaltungen
- Widerstand: Widerstand ist die Eigenschaft eines Mediums, das sich dem Stromfluss durch sich selbst widersetzt. Die Einheit des Widerstands ist Ohm, was durch den griechischen Buchstaben Ω (Omega) dargestellt wird. Der mit dem Widerstand verbundene Leistungswert wird als die Leistung quantifiziert, die der Widerstand in Form von Wärme abführen kann, ohne sich selbst zu überhitzen.
Der Strom (I) durch den Widerstand (R) ist definiert als:


Bei einem 1-Megaohm-Widerstand würde der Strom, der sich aus dem Anlegen von 10 Volt ergibt, 10 Mikroampere betragen.
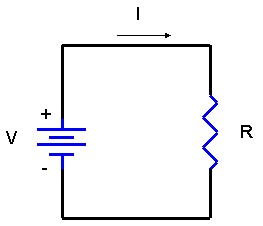
Abbildung 1: Einfache Darstellung des ohmschen Gesetzes
Das ohmsche Gesetz ist die Grundgleichung, die den obigen Zusammenhang zwischen dem Spannungspotential, dem in der Schaltung fließenden Strom und dem Widerstand einer Schaltung beschreibt. Die Verlustleistung in einem Lastwiderstand (R) ist definiert als Produkt aus Strom und Spannung. Andere Beziehungen lassen sich leicht daraus ableiten, indem das ohmsche Gesetz durch Substitution angewandt wird.
Die Verlustleistung (P) in (R) ist definiert als:


Um den Widerstandswert zu berechnen, der bei einer angelegten Spannung von 10 V zu einer Leistung von 10 W führt, erinnern wir uns daran, dass P = V2/R ist. Transponiert, R = V2/P. Der Widerstand beträgt 100/10 oder 10 Ohm. 10 V an 10 Ohm ergeben also 10 Watt. Jedes Mal, wenn zwei der Parameter (V, R oder P) numerisch gleich sind, ist der dritte gleich. Eine gängige Methode zur Widerstandsmessung ist die Verwendung eines Digitalmultimeters (DMM).
Hinweis:Die Verlustleistung (P) bestimmt, wie viel Spannung am 50-Ω-Eingang eines A/D-Wandlers anliegen kann. Aus den Gleichungen geht hervor, dass bei 10 Volt an 50 Ohm die Eingangslast des Digitizers 2 Watt abführen muss. Bei 2 Kanälen sind das 4 Watt. Diese Verlustleistung ist definitiv etwas, das nicht ignoriert werden kann. Beachten Sie außerdem, dass sich aufgrund des Quadratgesetzes die vom A/D-Wandler abzuführende Leistung VERVIERFACHT, wenn Sie die Eingangsspannung verdoppeln.
Berechnung des Spannungsteilers:
Wenn zwei Widerstände in Reihe geschaltet sind, müssen sie sich die angelegte Spannung teilen und durch beide fließt der gleiche Strom.
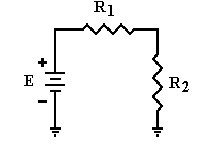
Abbildung 2: Beispiel für eine Spannungsteilerschaltung
Die Formel zur Berechnung der angelegten Spannung lautet:
(E1 = Spannungsabfall an R1)

(E2 = Spannungsabfall an R2)


Zur Berechnung der Spannung an R2:


Hinweis: Der Spannungsteiler wird durch die Gleichung oben beschrieben.
Berechnung des Stromteilers:
Wenn zwei Widerstände parallel geschaltet sind, liegt an jedem der Widerstände die gleiche Spannung an. Die Größe des durch sie fließenden Stroms hängt von der Größe der Widerstände ab.
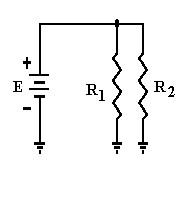
Abbildung 3: Beispiel für eine Stromteilerschaltung
In der obigen Abbildung sind zwei Widerstände in paralleler Anordnung dargestellt.


Hinweis: Digitalmultimeter (DMMs) sind die gängigsten Messgeräte in automatisierten Prüfsystemen. Digitalmultimeter sind in der Regel einfach zu bedienen und oft kostengünstig. Digitalmultimeter verfügen in der Regel über eine integrierte Aufbereitung, die Folgendes bietet:
a) Hohe Auflösung (häufig in Ziffern gemessen)
b) Mehrere Messungen (Volt, Strom, Widerstand usw.)
c) Isolation und Hochspannungsfähigkeiten.
Berechnung der Kapazität
Kondensatoren speichern Energie in Form elektrischer Ladung. Die Ladungsmenge, die der Kondensator aufnehmen kann, hängt von der Fläche der beiden Platten in der oberen Abbildung und dem Abstand zwischen ihnen ab. Große Platten mit geringem Abstand haben eine höhere Kapazität. Das elektrische Feld zwischen den Platten eines Kondensators widersteht Spannungsänderungen. Der Widerstand der Kondensatoren verringert sich mit der Frequenz.
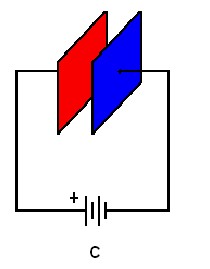
Abbildung 4: Beispiel für eine Kapazitätsschaltung
Lesen von Kondensatorwerten:
Die Einheit der Kapazität ist Farad, dargestellt durch den Buchstaben F. Die Formel zur Berechnung der Kapazität lautet:
wobei
C = Kapazität in Farad
Q = Akkumulierte Ladung in Coulomb
V = Spannungsdifferenz zwischen den Platten
Reihenschaltung:

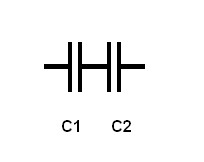
Abbildung 5: In Reihe geschaltete Kondensatoren
Oben sind zwei in Reihe geschaltete Kondensatoren abgebildet.
Da die Kapazität eines Kondensators umgekehrt proportional zum Abstand zwischen den Platten ist, kann die Gesamtkapazität (CT) beliebig vieler Kapazitäten wie folgt berechnet werden:

Für zwei in Reihe geschaltete Kondensatoren:


Parallelschaltung:
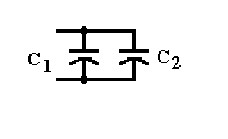
Abbildung 6: Parallelschaltung des Kondensators
Jeder Kondensator lädt sich auf die gleiche angelegte Spannung auf. Die Gesamtkapazität ist die Summe der Einzelkapazitäten der Kondensatoren.
Die Formel zur Berechnung der Kapazität lautet:


Berechnung der Induktivität
Induktivität ist die an der Spule abfallende Spannung bei einer gegebenen Änderungsrate des durch sie fließenden Stroms. Der Widerstand der Spulen steigt mit der Frequenz. Die Einheit der Induktivität ist Henry, dargestellt durch den Buchstaben H.
Reihenschaltung:
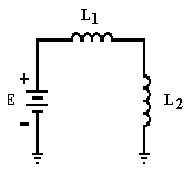
Abbildung 7: In Reihe geschaltete Spulen
Abbildung 7 ist eine Reihenschaltung von zwei Spulen.Wenn zwei Spulen wie oben in Reihe geschaltet sind, entspricht ihre Gesamtinduktivität der Summe der Einzelinduktivitäten.


Dabei ist dI/dt die Stromänderung im Laufe der Zeit.
Unter Realbedingungen ist allerdings eine gegenseitige Induktivität gegeben, bei der das Magnetfeld jeder Spule die andere Spule beeinflusst. In diesem Fall kann die Gesamtinduktivität anhand der folgenden Formel berechnet werden:

Dabei ist M die gegenseitige Induktivität zwischen den beiden Spulen.
Parallelschaltung:

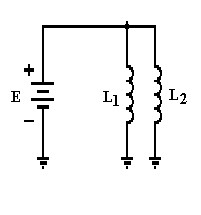
Abbildung 8: Parallel geschaltete Spulen
Abbildung 8 zeigt zwei parallel geschaltete Spulen. Wenn zwei Spulen parallel geschaltet sind, ist eine gegenseitige Induktivität zu berücksichtigen. Außerdem wird die gegenseitige Induktivität zur Selbstinduktivität jeder Spule addiert oder von ihr subtrahiert, da der Strom zwei Wege hat, durch die er fließen kann.
Die Gesamtinduktivität kann nach folgender Formel berechnet werden:
Impedanz:
Impedanz (Z) ist allgemein definiert als der Gesamtwiderstand, den ein Gerät oder eine Schaltung dem Fluss eines Wechselstroms (AC) bei einer gegebenen Frequenz entgegensetzt. Ihr Wert entspricht dem Verhältnis zwischen Spannung und Strom an einem Element einer Schaltung. Daher ist die Einheit der Impedanz Ohm (Ω).
Die Impedanz wird als komplexe Größe dargestellt, die grafisch in einer Vektorebene abgebildet wird. Ein Impedanzvektor besteht aus einem Realteil (Widerstand, R) und einem Imaginärteil (Reaktanz, X). Die Impedanz kann mit der rechteckigen Koordinatenform R + jX oder in der polaren Form als Betrag und Phasenwinkel ausgedrückt werden:
Z .
Admittanz:
Admittanz (Y) ist der Kehrwert der Impedanz. Es ist auch eine komplexe Größe: Realteil wird Leitwert (C) und Imaginärteil wird Suszeptanz (B) genannt.
Die Einheit der Admittanz ist Siemens (S)
Y = G + jB
Hierbei steht Y für Admittanz, G für Leitwert und B für Suszeptanz.

Analoge Verstärkerschaltungen
Abbildung 9 zeigt ein einfaches Operationsverstärkermodell, das aus drei Grundstufen eines Operationsverstärkers besteht:
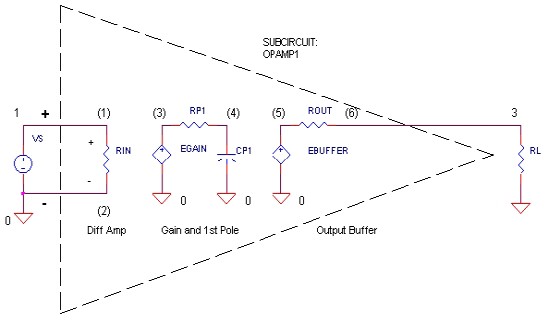
Abbildung 9: Einfaches Operationsverstärkermodell
1) Differenzverstärker: Differenzverstärker, dessen Ausgangssignal proportional zur Differenz der Eingangssignale ist.
2) Verstärkung/Frequenzgang: Ein Filter ändert die Amplitude oder Phase eines Signals in Bezug auf die Frequenz. Das Frequenzbereichsverhalten eines Filters wird mathematisch als Übertragungsfunktion oder Netzwerkfunktion beschrieben. Die Übertragungsfunktion H(s) wird als Verhältnis zwischen Ausgangs- und Eingangssignalen beschrieben.
Hierbei sind Vout(s) und Vin(s) die Ausgangs- und Eingangsspannungssignale und s die komplexe Frequenzvariable.
Die Größe der Übertragungsfunktion wird Amplitudengang oder Frequenzgang genannt, insbesondere bei Funkanwendungen.
3) Ausgangspuffer
Invertierender Verstärker: Bei der Invertierung passiert genau das, was man sich darunter vorstellt: die Polarität des Eingangssignals wird umgekehrt. Wenn beispielsweise die Eingangsspannung des Verstärkers positiv ist, ist die Ausgangsspannung negativ.

 |
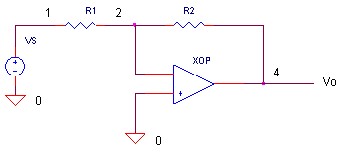
Abbildung 10: Einfacher invertierender Verstärker
Berechnen der Verstärkung eines invertierenden Verstärkers:

Da V1 = V = 0 (virtuelle Masse)
Nicht invertierender Verstärker: Die Verstärkung des Verstärkers wird durch das Verhältnis von R1 und R2 bestimmt.


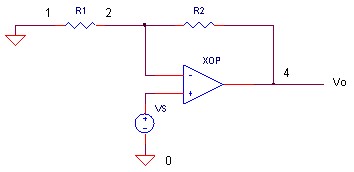
Abbildung 11: Einfacher nicht invertierender Verstärker
Berechnen der Verstärkung eines nicht invertierenden Verstärkers:


wobei
Hinweis: Alle von National Instruments angebotenen Datenerfassung (DAQ)-Produkte verfügen über integrierte Verstärker.

Analog-RC-Filter
RC-Tiefpassfilter: Eine übliche Schaltung zur Dämpfung hochfrequenter Anteile in einem analogen Signal ist der RC-Tiefpassfilter. Sehen Sie sich das folgende Diagramm an. Hierbei ist Vin die angelegte Spannung und Vout an C1 die Ausgabe.
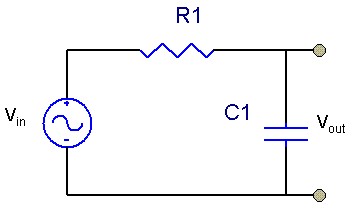
Abbildung 12: Einfacher RC-Tiefpassfilter
Der RC-Tiefpassfilter leitet niederfrequente und DC-Signale an den Ausgang weiter, dämpft aber hochfrequente Signale. Dies kann entweder wünschenswert oder unerwünscht sein.
Sie erhalten das Äquivalent dieser Schaltung, auch wenn Sie es nicht erwarten. Beispielsweise könnte C die Eingangskapazität eines Digitalmultimeters (DMM), Digitizers usw. sein. R in diesem Beispiel kann der Quellwiderstand des Prüflings sein. Der Prüfling muss C entsprechend der Signaländerung laden und entladen. Mit zunehmender Frequenz wird die Impedanz von C kleiner als R und beginnt, das Signal zu dämpfen. Die Frequenz, bei der der Wert von Vout bei 0,707 von Vin liegt, wird als –3dB-Frequenz oder Halbwertspunkt definiert, da das Ausgangssignal zu diesem Zeitpunkt um –3dB niedriger als das Eingangssignal ist.
Einpoliger RC-Tiefpass


RC-Hochpassfilter: Eine Schaltung, die niederfrequente Anteile in einem analogen Signal dämpft, wird als RC-Hochpassfilter bezeichnet. Beachten Sie, dass die Schaltung der oben beschriebenen ähnelt, aber Vout jetzt an R1 gemessen wird.
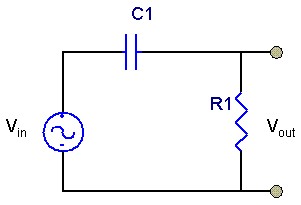
Abbildung 13: Einfacher RC-Hochpassfilter
Eine sehr wichtige typische Anwendung dieser Schaltung findet sich in den Eingangskopplungsschaltungen eines Digitizers oder Digitalmultimeters (DMM). Mit integriertem Kondensator ist das System „AC-gekoppelt“. Bei kurzgeschlossenem Kondensator wäre das System „DC-gekoppelt“.
Hinweis: Tiefpass- und Hochpassfilter werden auch in Geräten für die Erfassung dynamischer Signale (DSA) eingesetzt.